Back to Projects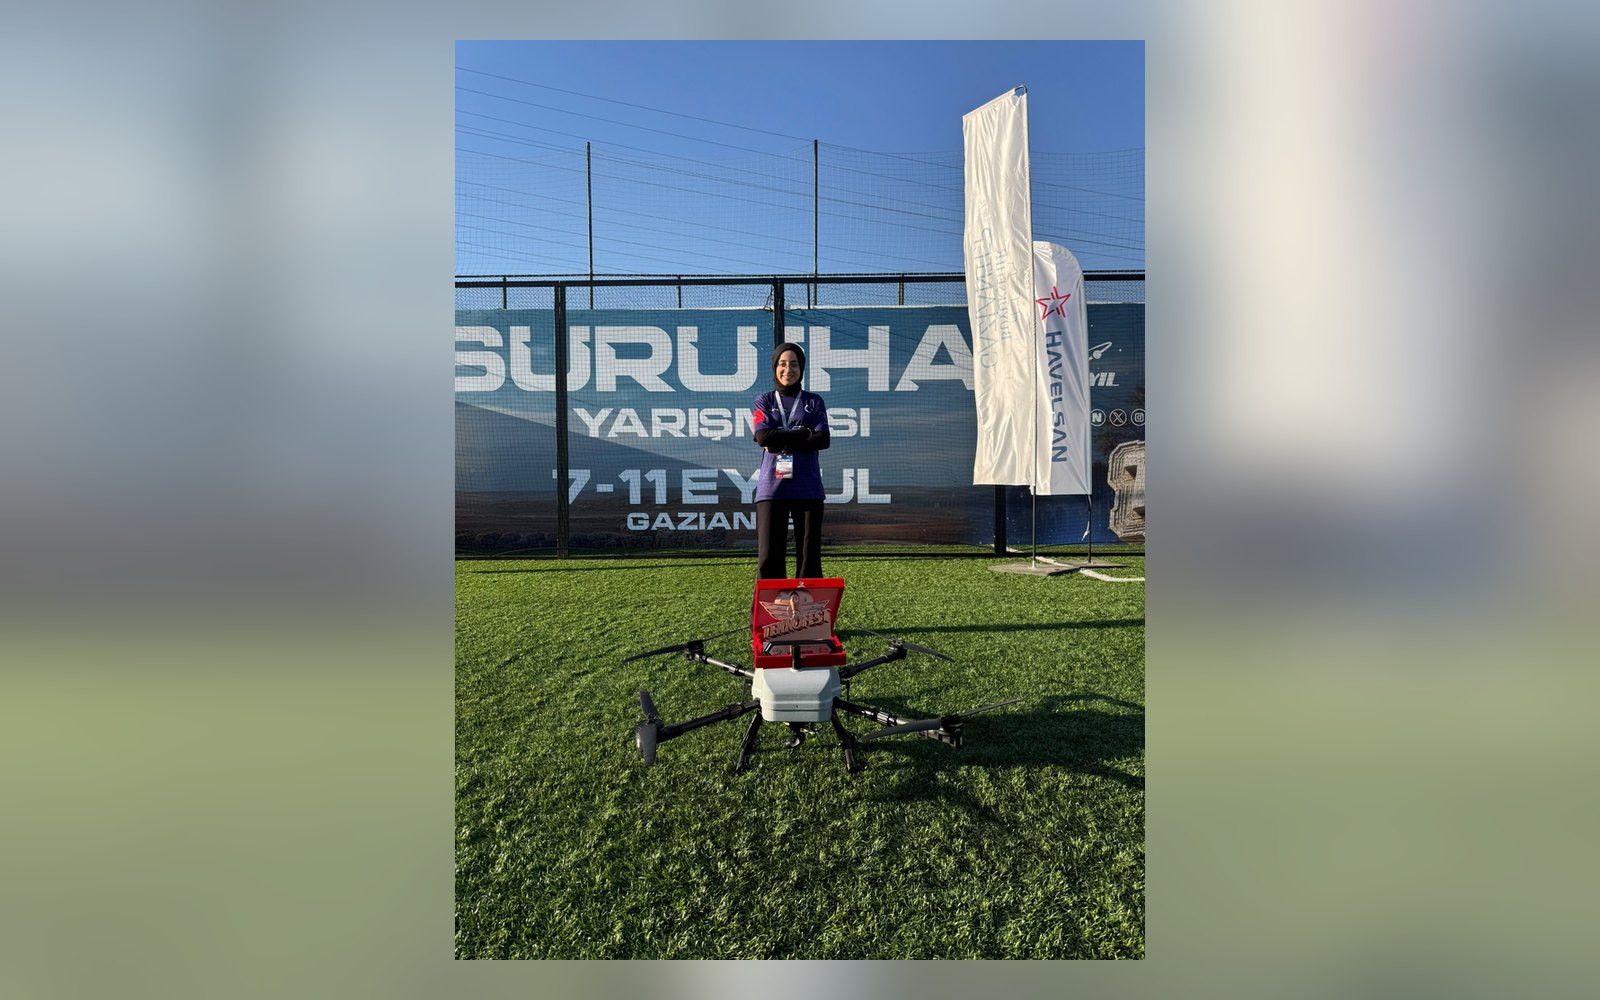
Autonomous Systems · Competition · 2026
Autonomous Swarm UAV System — TEKNOFEST 2026
Original Software AwardOverview
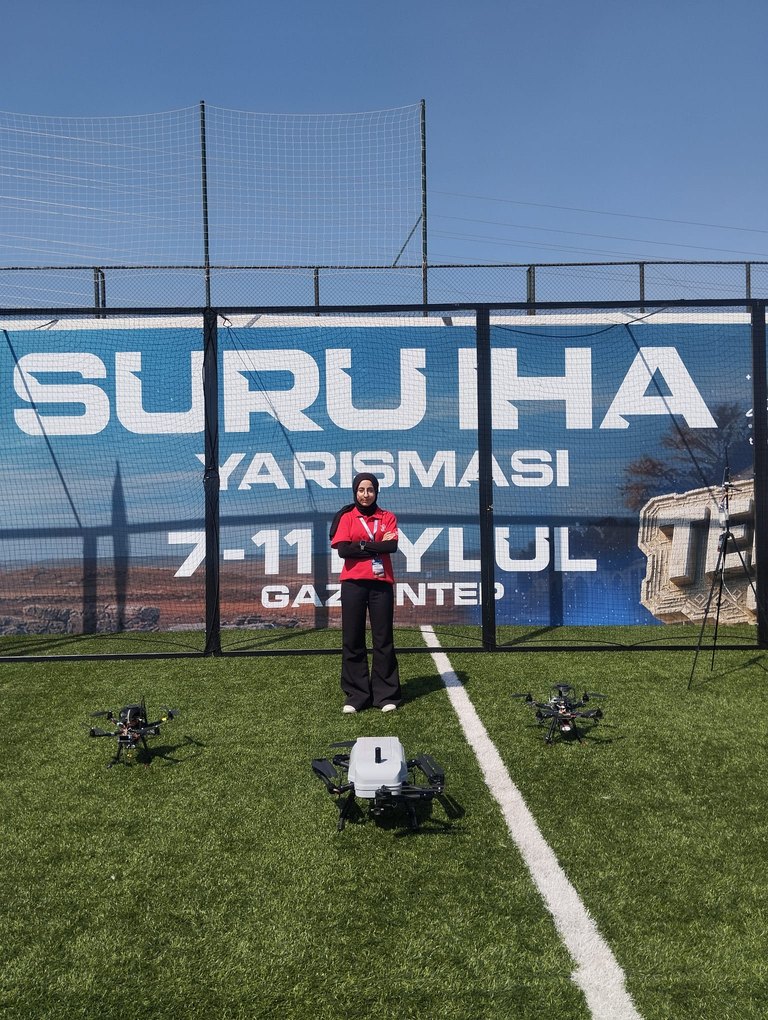
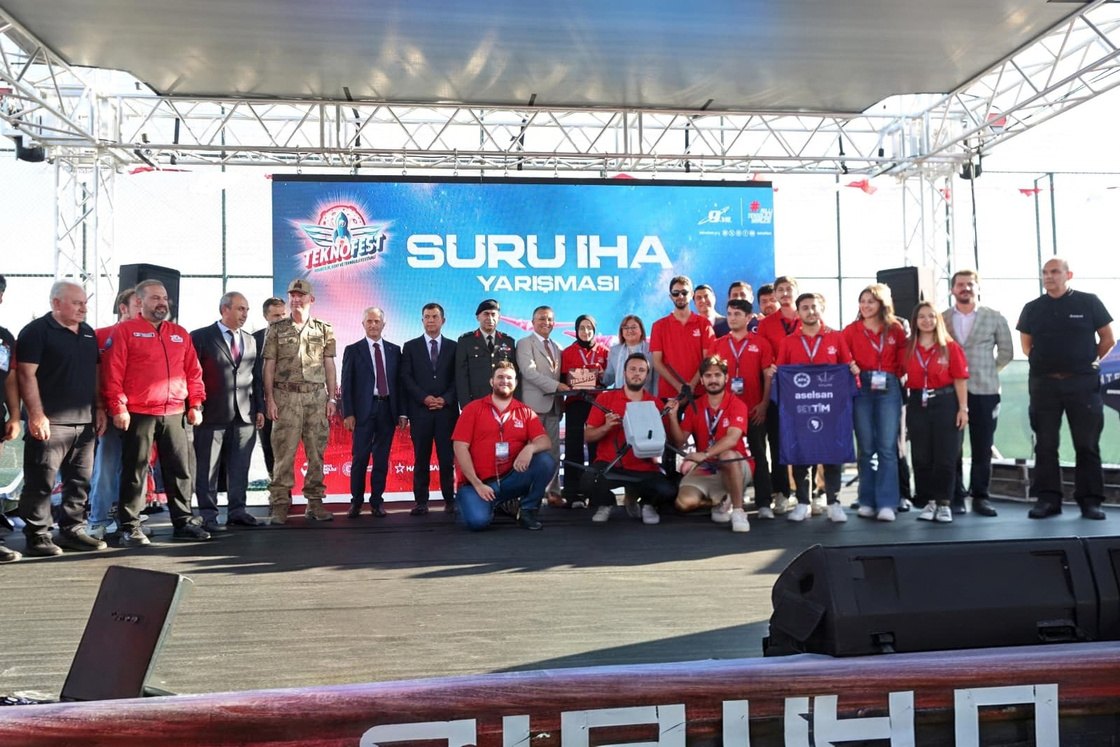
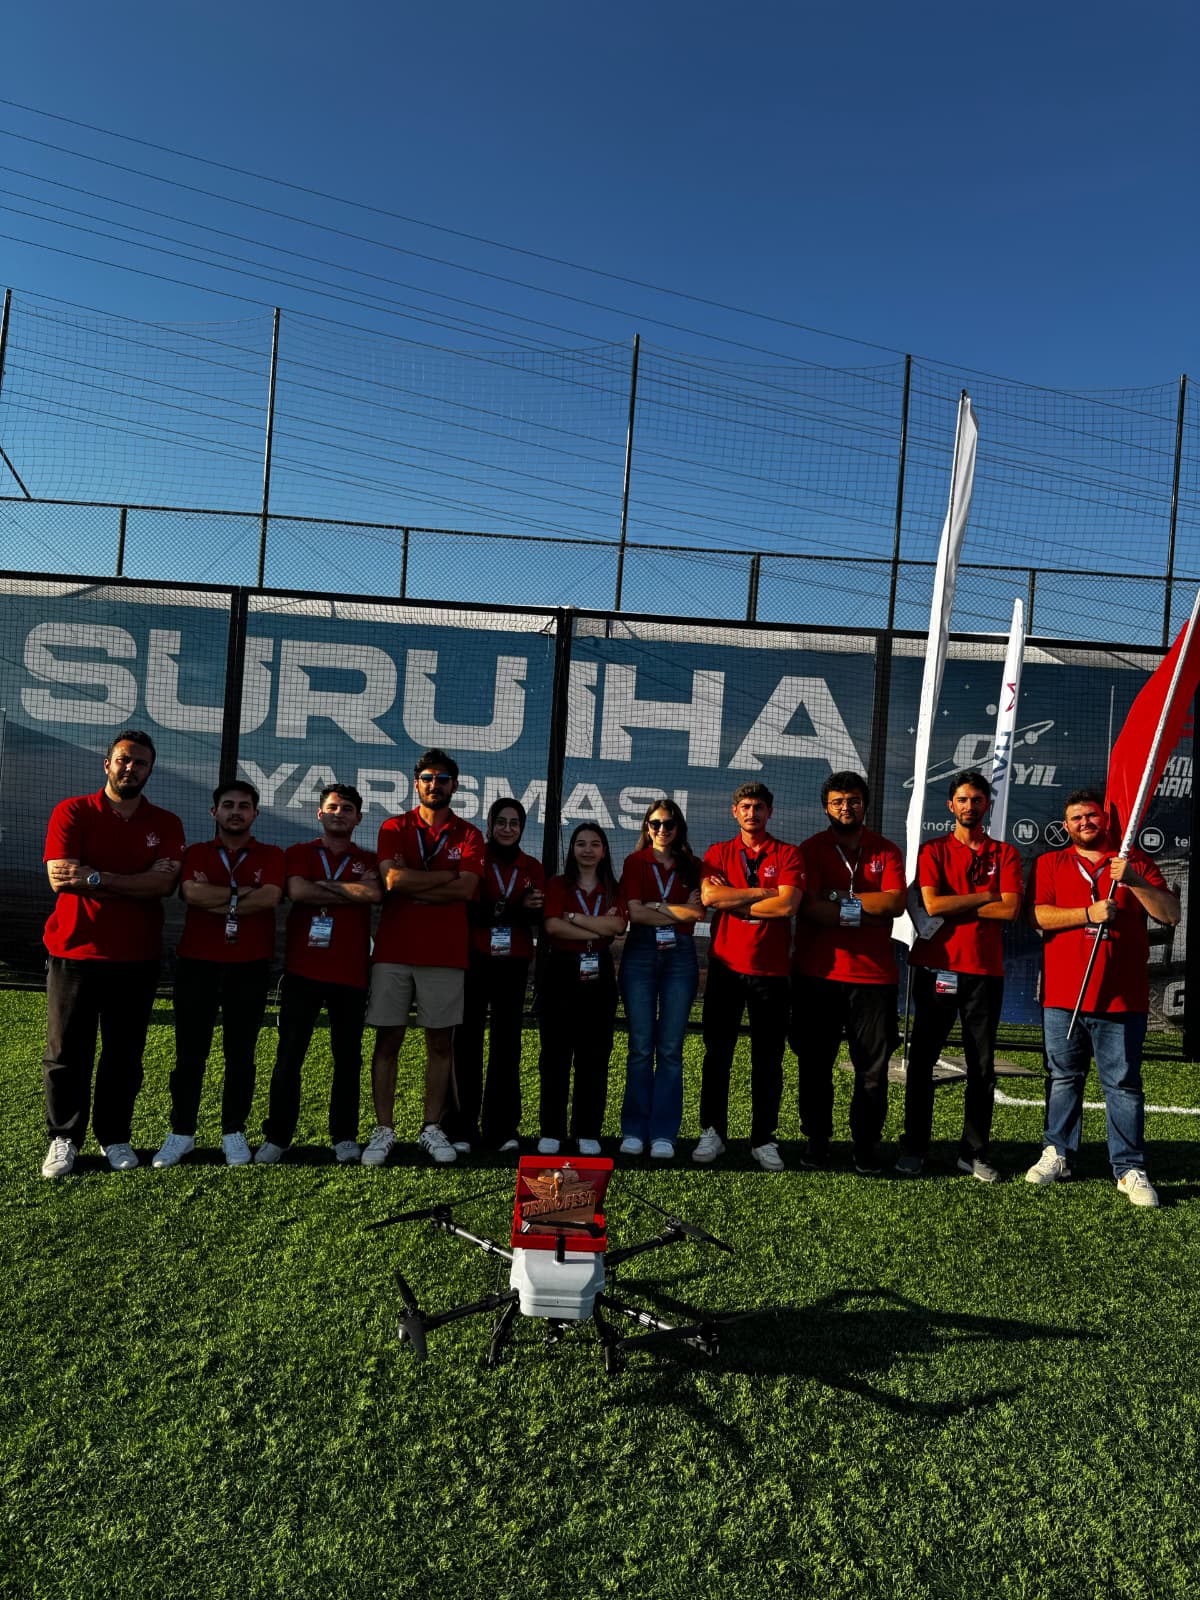
As team captain at the TEKNOFEST 2026 Swarm UAV Competition I led software development and mission integration for the swarm system. Our original mission algorithms and mobile Ground Control Station earned the Original Software Award.
Technical Approach
- ArduPilot and MAVLink based multi-UAV control infrastructure; an autonomous swarm running on a leader–follower architecture.
- Decision mechanisms such as QR-based mission chain, formation switching, holding and target approach executed autonomously.
- Communication and safety algorithms for real-time inter-UAV data sharing, mission synchronization and collision avoidance.
Key Features
- Dynamic QR mission chain
- Autonomous formation switching
- Real-time inter-vehicle data sharing and mission synchronization
- Collision avoidance algorithms
- Flutter mobile Ground Control Station: telemetry, vehicle position tracking and mission status in one interface
- Autonomous mission management
System Architecture
Ground
Flutter mobile GCSTelemetry · position · mission status
Mission
QR mission chainFormation switchingSynchronization
Communication
TCP / UDPInter-UAV data sharing
Vehicle
ArduPilotMAVLinkCollision avoidance
Results & Achievements
★
Original Software Award — TEKNOFEST 2026 Swarm UAV Competition
Finalist
ATÜ FLYLAB YGM · TEKNOFEST 2026
Gallery
05 / Contact
Let’s build something intelligent.
Interested in autonomous systems, software or ambitious engineering projects? I’d love to hear from you.