Genel Bakış
SUAS 2026 (ABD) yarışmasında finalist olan GIRIFT UAV takımı için otonom hedef tespiti, hedef konum kestirimi ve faydalı yük bırakma görevlerine yönelik İHA yazılım sistemleri geliştirdim.
Teknik Yaklaşım
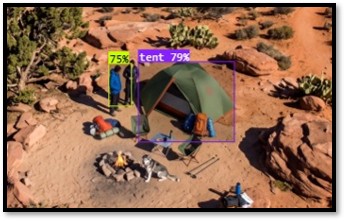
- Kamera görüntülerinden yapay zekâ tabanlı hedef tespiti; GPS, irtifa ve kamera verileriyle hedefin coğrafi konumunun hesaplanması.
- Jetson ve Pixhawk arasında MAVLink haberleşmesi kurularak görüntü işleme, görev algoritmaları ve uçuş kontrolünün entegrasyonu.
Temel Özellikler
- Otonom hedef tespiti (autonomous target detection)
- Hedef coğrafi konum kestirimi: GPS + irtifa + kamera geometrisi
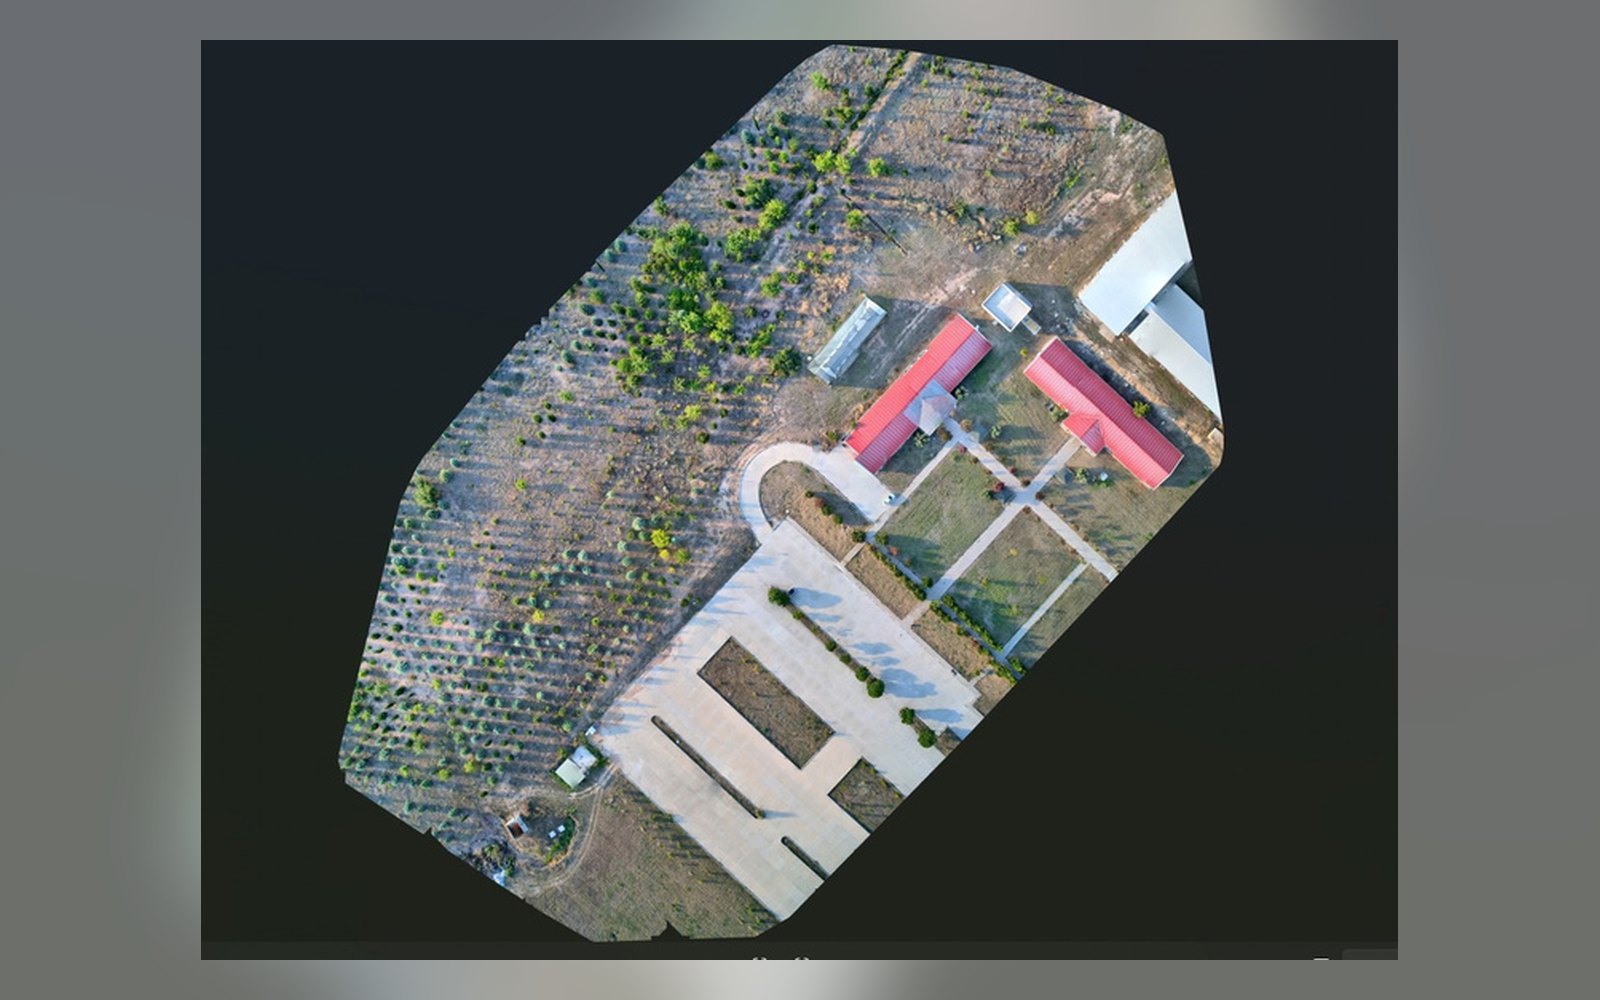
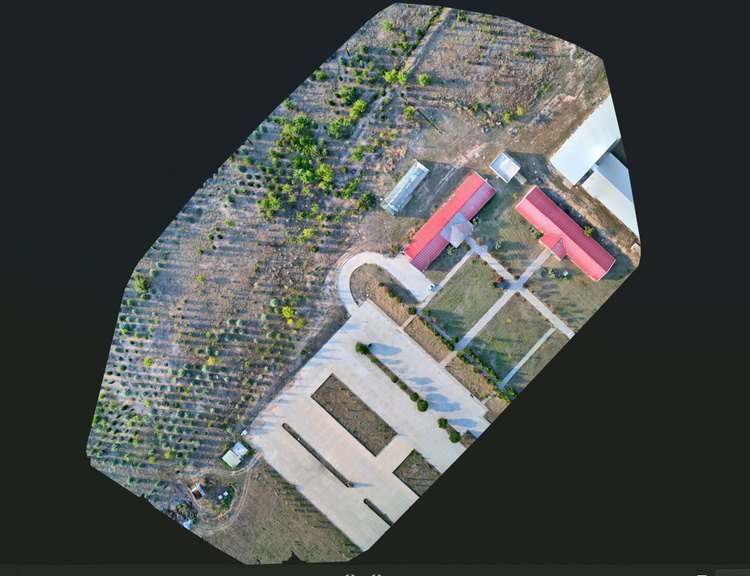
- Uçuş sırasında elde edilen hava fotoğraflarından ortomozaik haritalama
- Hedefe otonom yaklaşma
- Faydalı yük bırakma mekanizmasının yazılımla kontrolü
Sistem Mimarisi
Algı
YOLOOpenCVTarget detection
Kestirim
GPS + altitudeCamera geometry
Gömülü bilgisayar
JetsonOrthomosaic mapping
Uçuş kontrolcüsü
PixhawkMAVLinkPayload release
Sonuçlar & Başarılar
Finalist
SUAS 2026 (ABD)
Galeri

05 / İletişim
Birlikte akıllı bir şeyler geliştirelim.
Otonom sistemler, yazılım ya da iddialı mühendislik projeleriyle ilgileniyor musunuz? Sizden haber almak isterim.